Team Ripaldo Jr
ITS ROBOTICS 2026
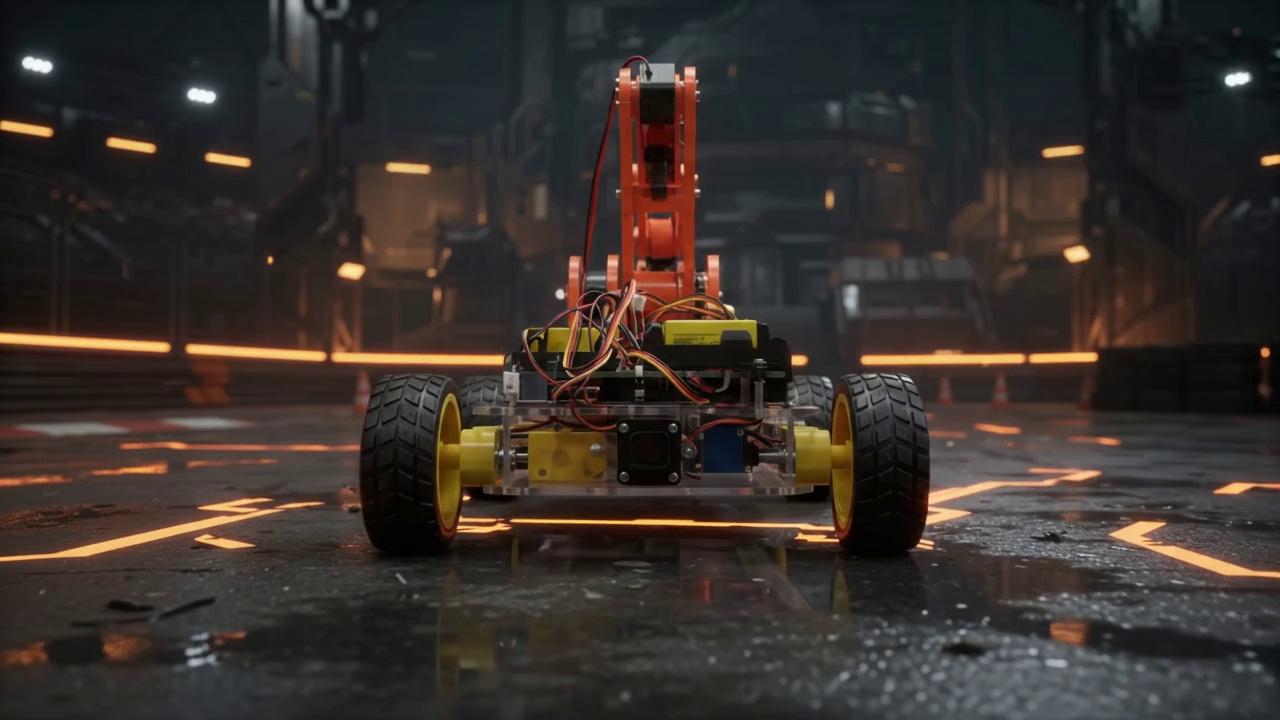
RJ7 Robot Transporter System
RJ7 ROBOT TRANSPORTER

ENGINEERED
TO MOVE.

STM32F401 // 84 MHz4WD CHASSIS3-AXIS ARM
AUTONOMOUS ENGINEERING / 2026TEAM RIPALDO JR // RJ7
SCROLL
01 / SYSTEM ARCHITECTURE

INTEGRATED DESIGN.
PRECISION EXECUTION.

DIVISI ELECTRICAL

Regulasi Daya & Isolasi Jalur Logika

BUCK LM2596 (5V)BUCK XL4015 (6V)TERMINAL PCTOPTO-ISOLATION
STATUS: OK
DIVISI MECHANICAL

Sasis 4WD & Lengan Artikulasi 3-DOF

AKRILIK 4MM CNC4WD CROSS-POLARITYSERVO MG996R 11KGPIVOT TURN 0°
STATUS: OK
DIVISI PROGRAMMING

Firmware STM32 & Algoritma Kendali Otonom

ARM CORTEX-M4 84MHZPWM 250HZ SOFT-RAMPUSART1 38400 BAUDLINE FOLLOWER IR
STATUS: OK
TECHNICAL SPECIFICATION DOSSIER // BOMLAB VALIDATED
Robot DesignationRJ7 Robot Transporter
Engineering TeamRipaldo Jr (ITS Surabaya)
Platform Type4WD Differential Pivot-Turn Chassis
Main ControllerSTM32F401RCT6 "Black Pill" ARM Cortex-M4
Core Clock / Memory84 MHz / 64 KB SRAM / 256 KB Flash
Motor DriverL298N Dual H-Bridge (250 Hz PWM Soft-Ramp)
Drive Actuators4x Motor DC 12V Gearbox (Cross-Polarity)
Manipulator Servos1x MG996R (Bahu) + 1x MG90S (Siku) + 1x MG90S (Capit)
End-Effector ControlMicro-Stepping (2 µs/step) + Auto-Detach PWM
Power IsolationDual Buck: LM2596 (5.0V Logika) + XL4015 (6.0V Servo)
Wiring & Bus SystemPCT Push-in Clamp Terminals (Vibration Resistant)
Wireless TelemetryBluetooth HC-05 / HC-06 (UART SPP 38400 bps)
Autonomous Corridor2x Sensor IR Reflective (PB12 Kiri, PB14 Kanan)
Primary PowerLiPo 3S 12.6V DC / Aki Kering 12V
ENGINEERED BY TEAM RIPALDO JR // ITS SURABAYASTM32F401 // PROTOTYPE COMPLETE
02 / PANORAMA SHOWCASE

THE MACHINE
IN FOCUS.

INTERACTIVE 3D BLUEPRINT // 5 SUBSISTEM
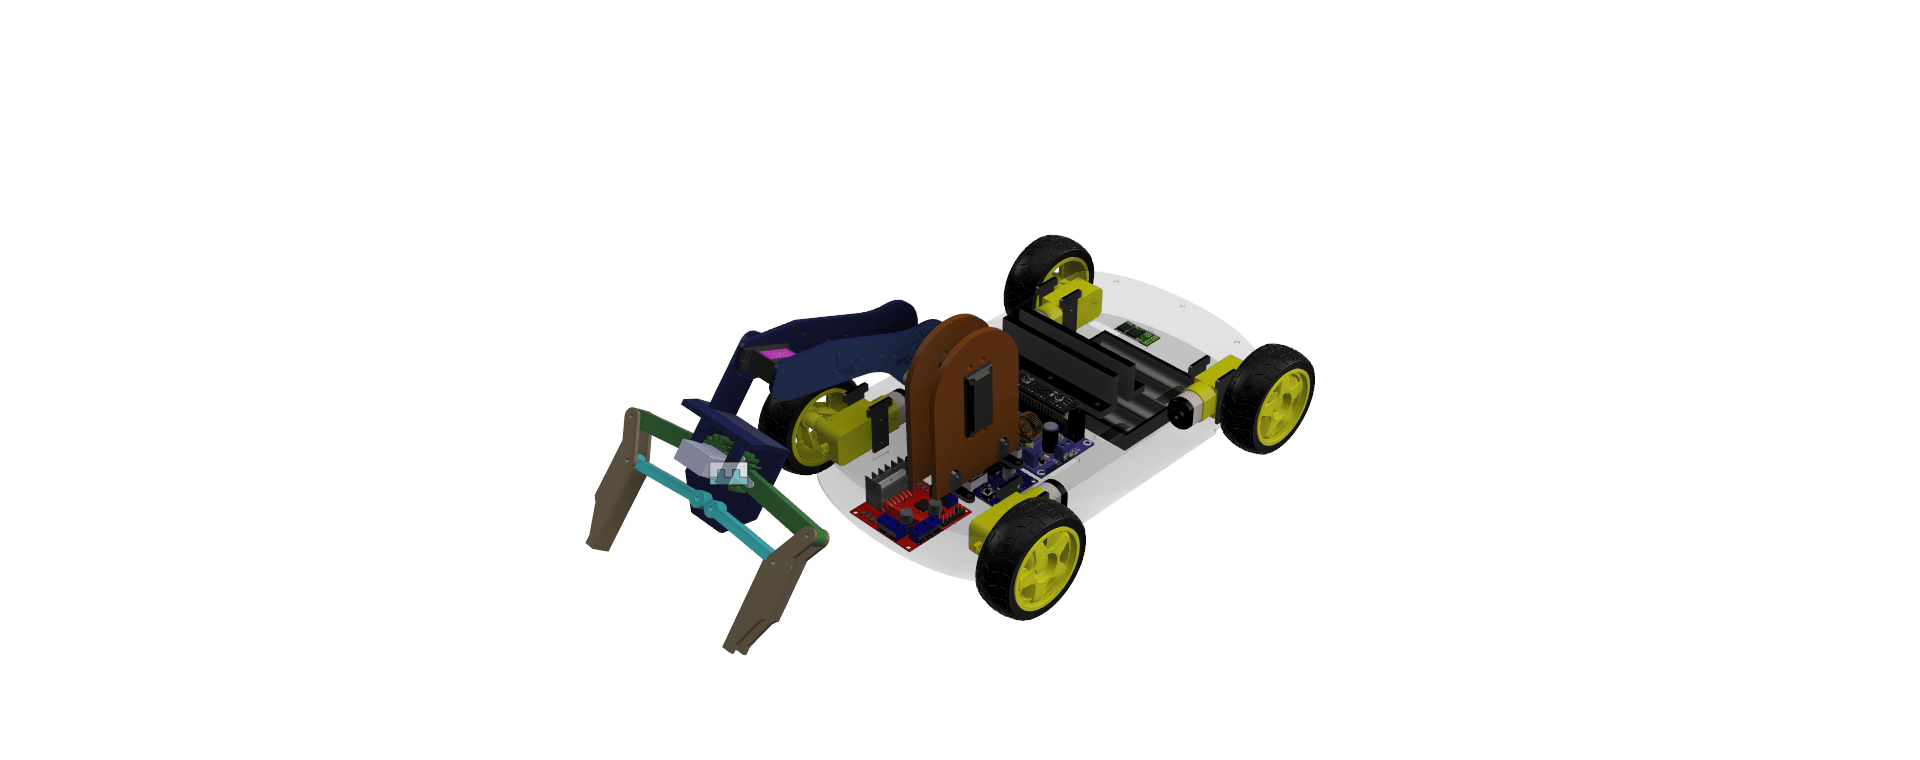
RJ7 ROBOT TRANSPORTER // ANNOTATED HARDWARE BLUEPRINT
RJ7 Robot Transporter Full Panorama View
01 // SUBSISTEMRJ7 ARCHITECTURE

DUAL-ARM GRIPPER END-EFFECTOR

Servo MG90S // PA6 // TIM3_CH1
AktuatorTowerPro MG90S Metal Gear
Sinyal KendaliPWM 50 Hz via TIM3_CH1 (PA6)
Sudut GerakBuka 20° | Jepit 42°
Fitur ProteksiAuto-Detach PWM pasca penjepitan
1 / 5
PILIH SUBSISTEM:
03 / HARDWARE EXPLORATION

EVERY ANGLE.
EVERY COMPONENT.

5 HIGH-DEFINITION PERSPECTIVES // CAD VERIFIED
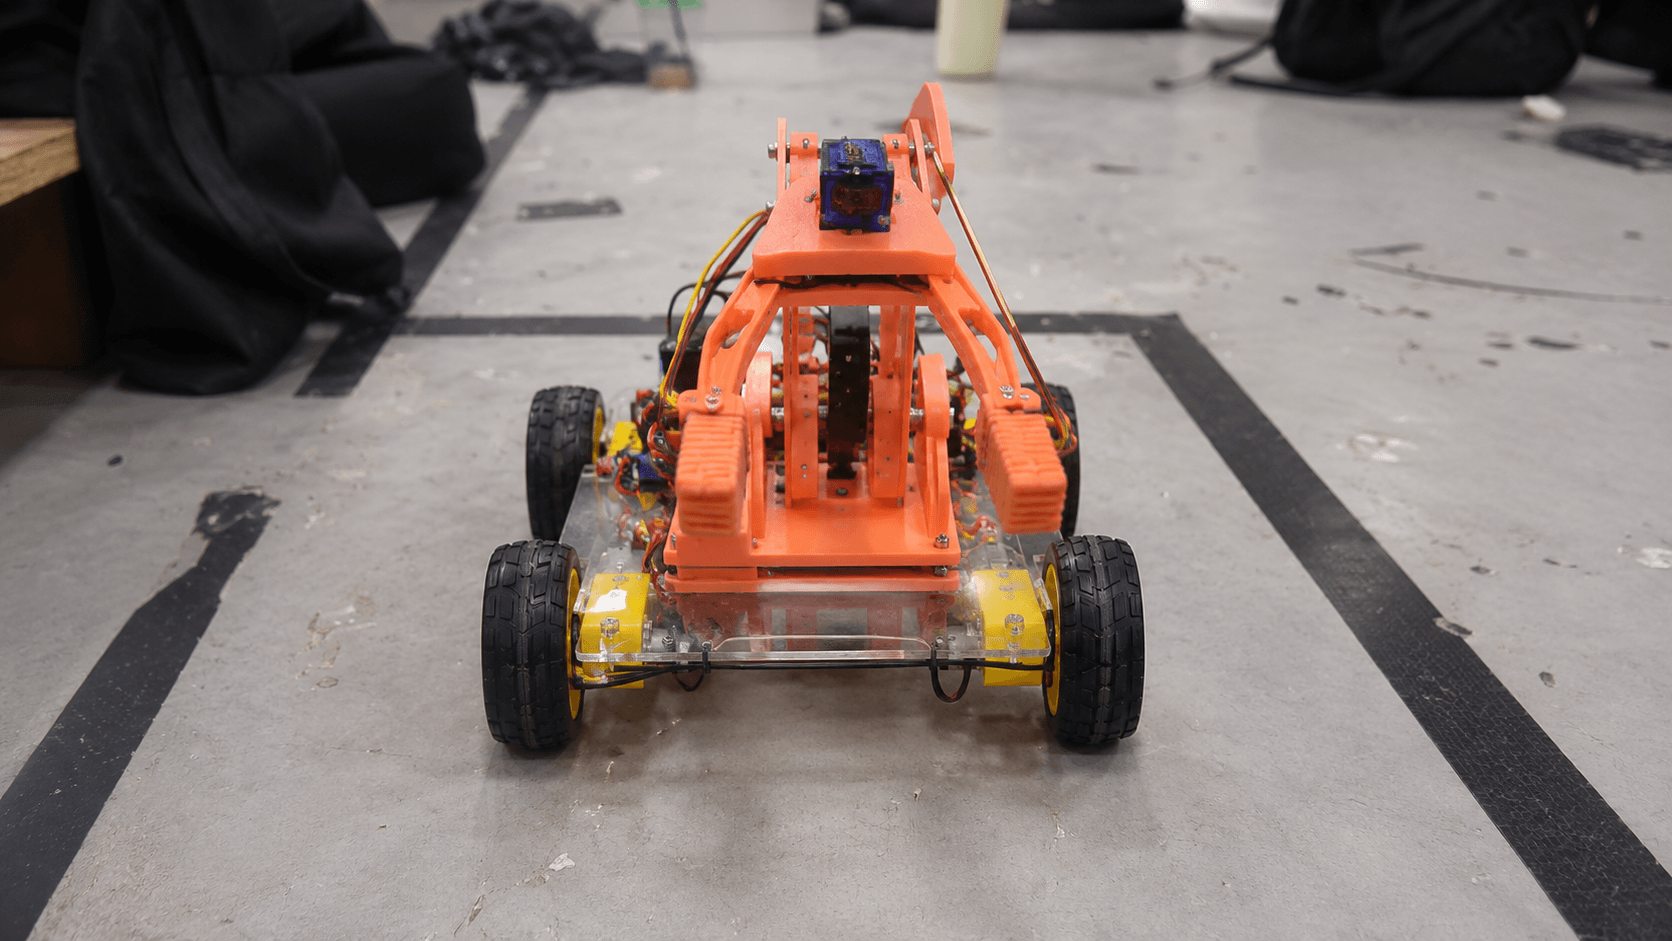
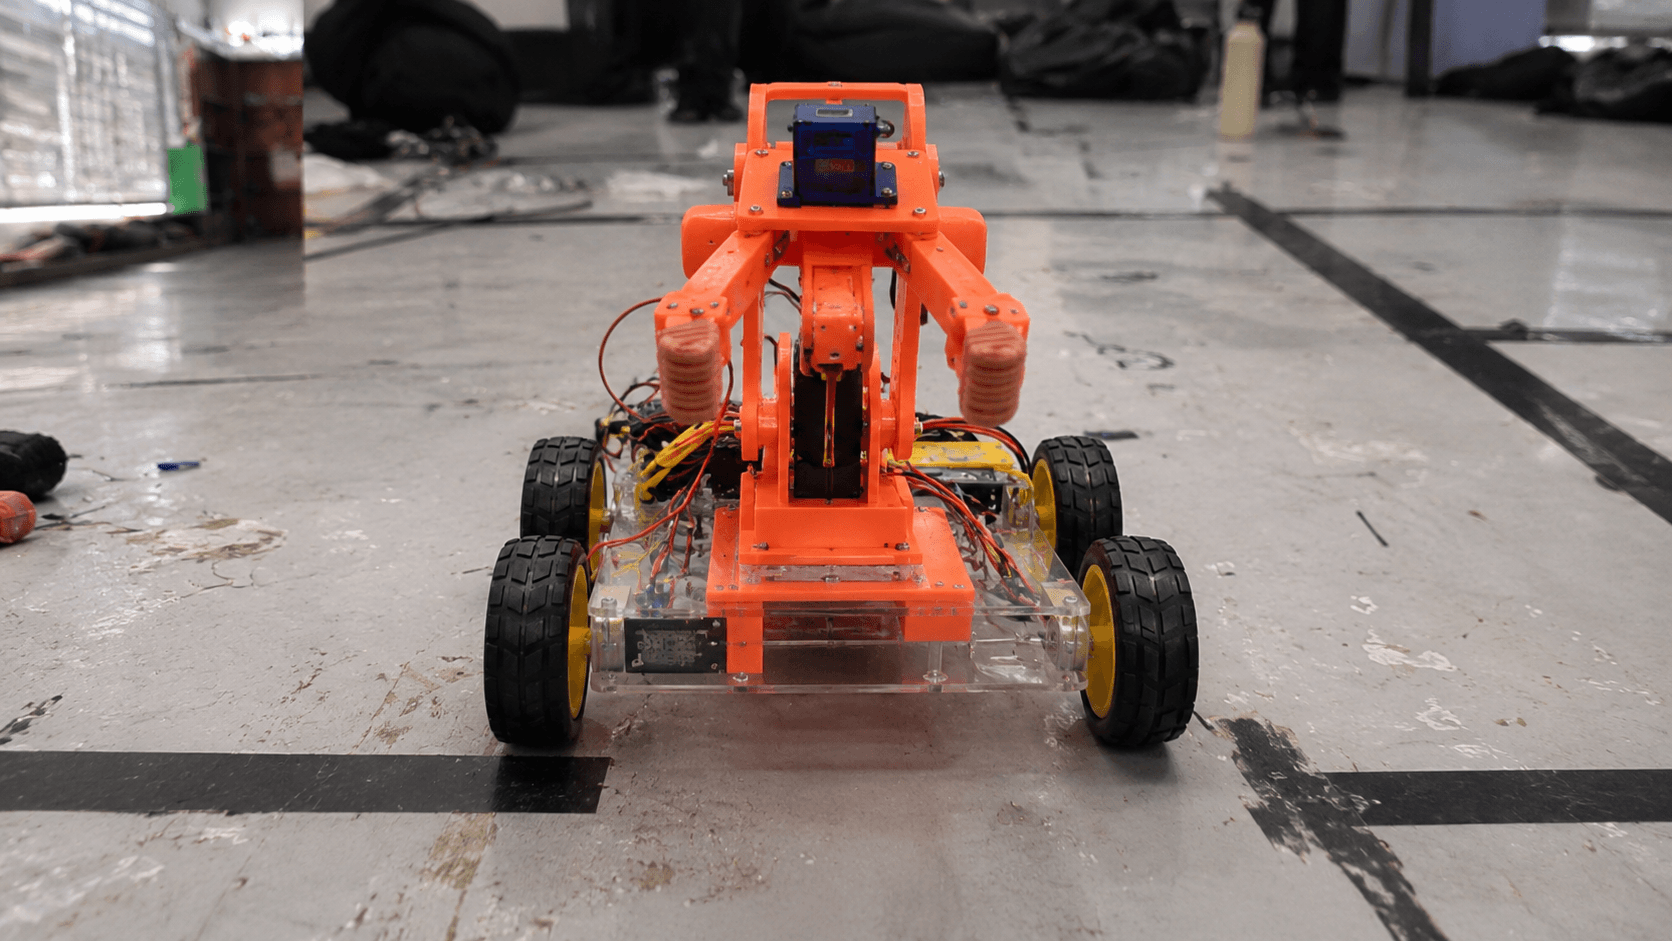
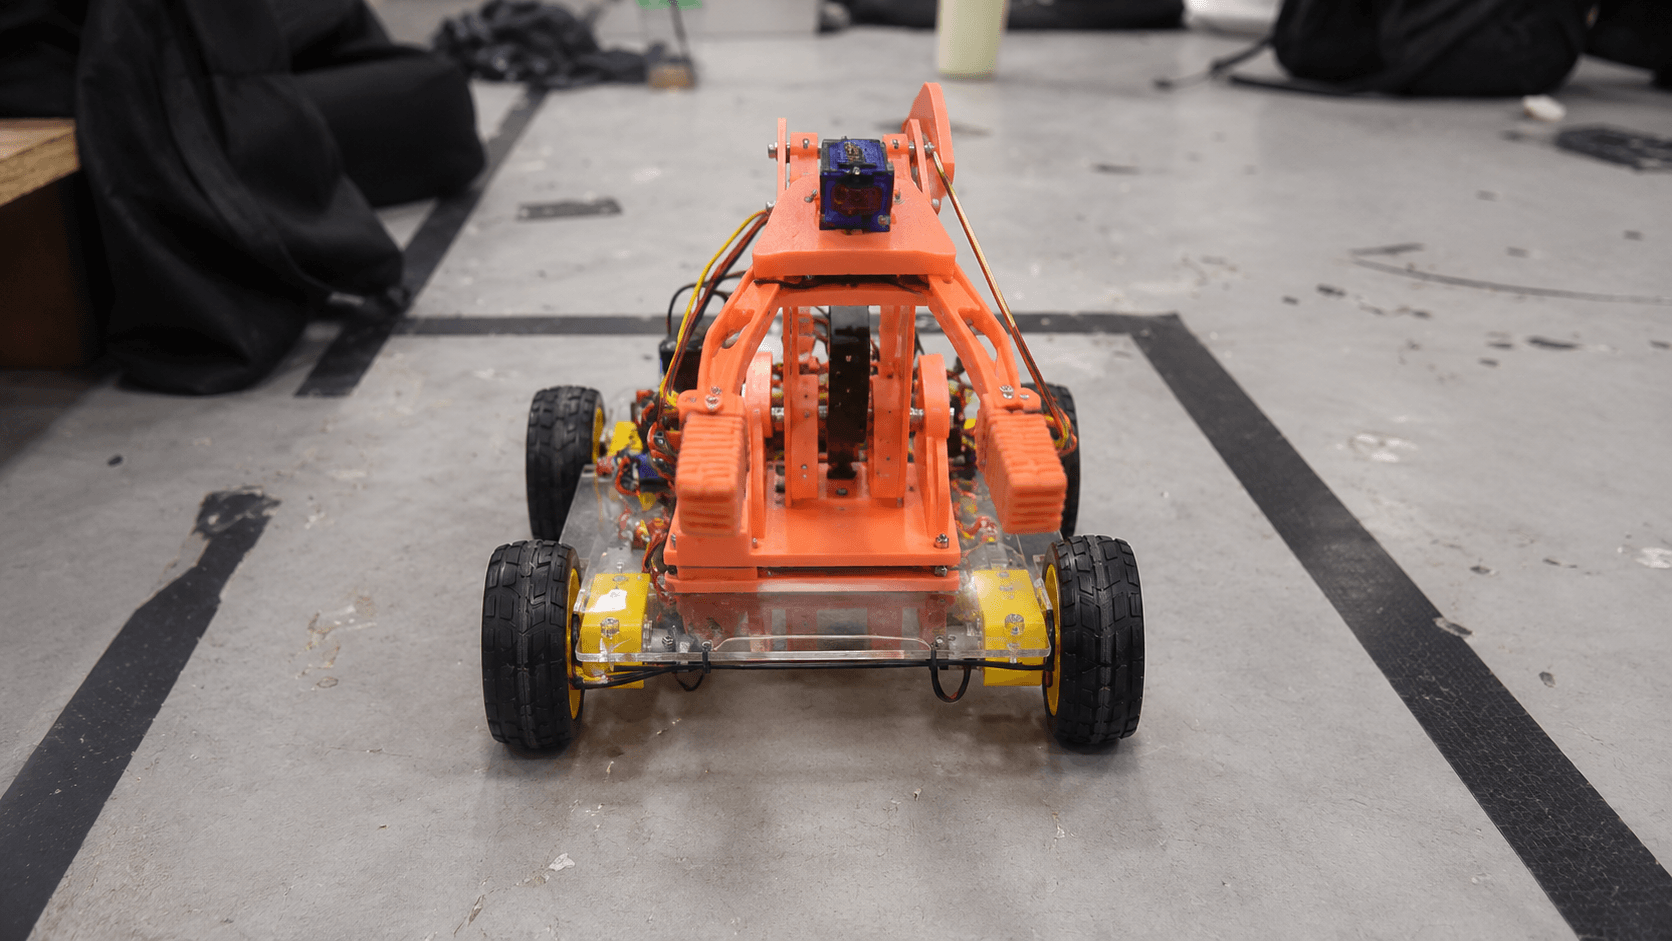
FRONT MECHANICAL ASSEMBLY
PERSPECTIVE // FRONTEXPAND
01FRONT VIEW
INSPECT

FRONT MECHANICAL ASSEMBLY

LEFT PROFILE & LINKAGE
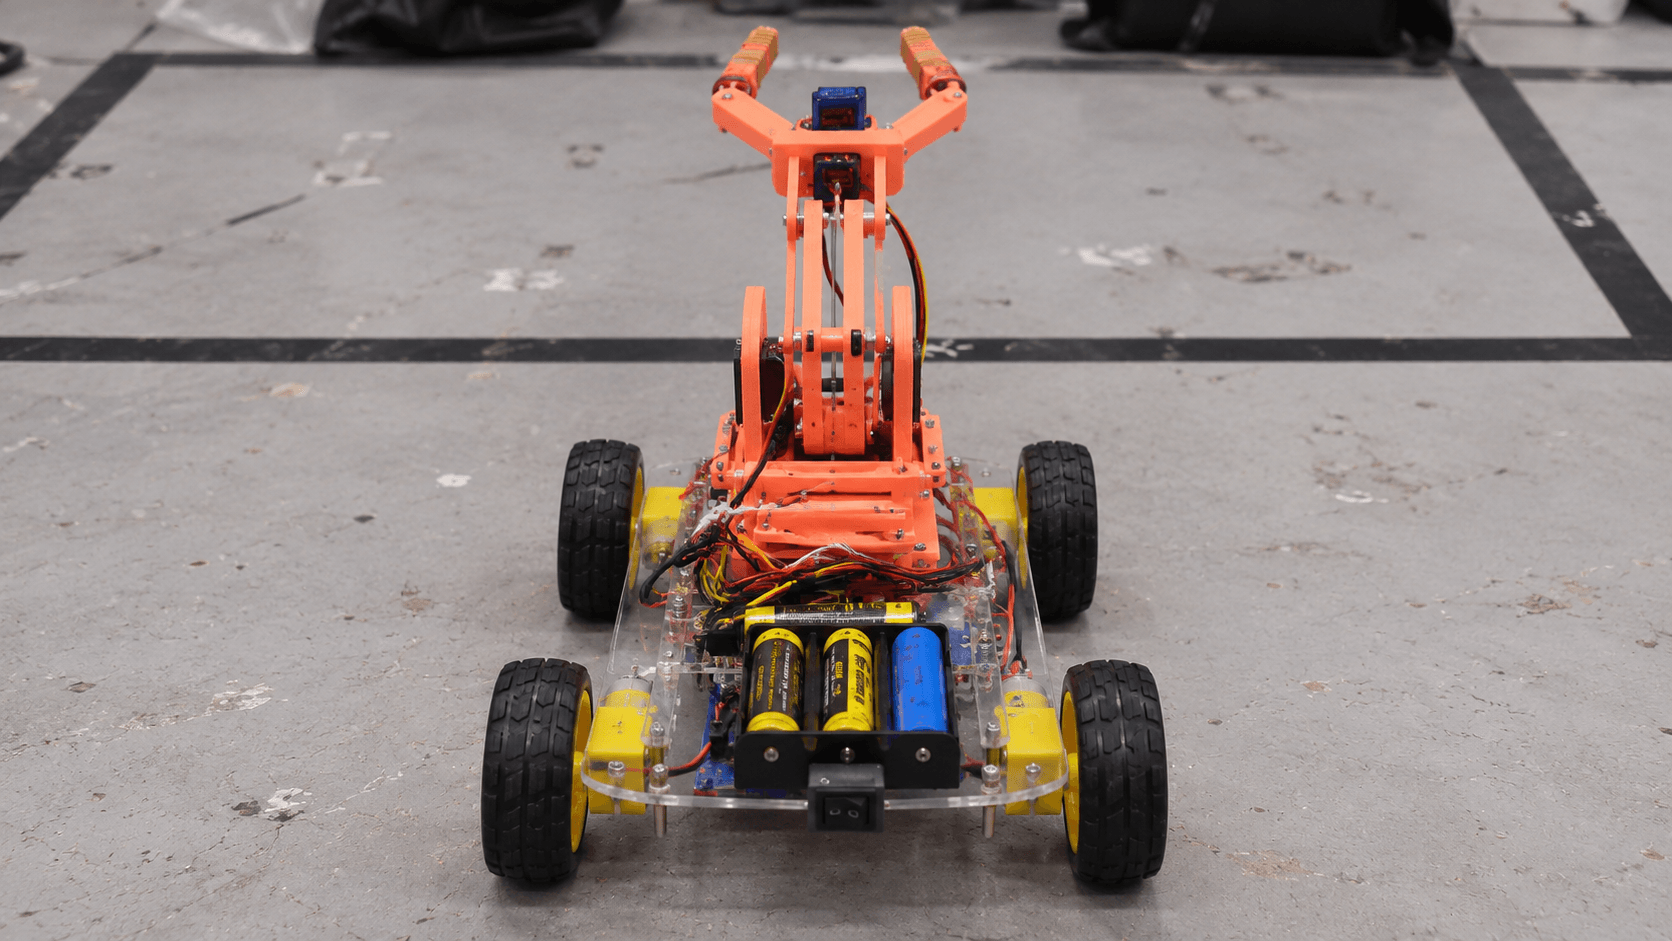
PERSPECTIVE // LEFTEXPAND
02LEFT SIDE VIEW
INSPECT

LEFT PROFILE & LINKAGE

RIGHT PROFILE & SERVO MOUNT
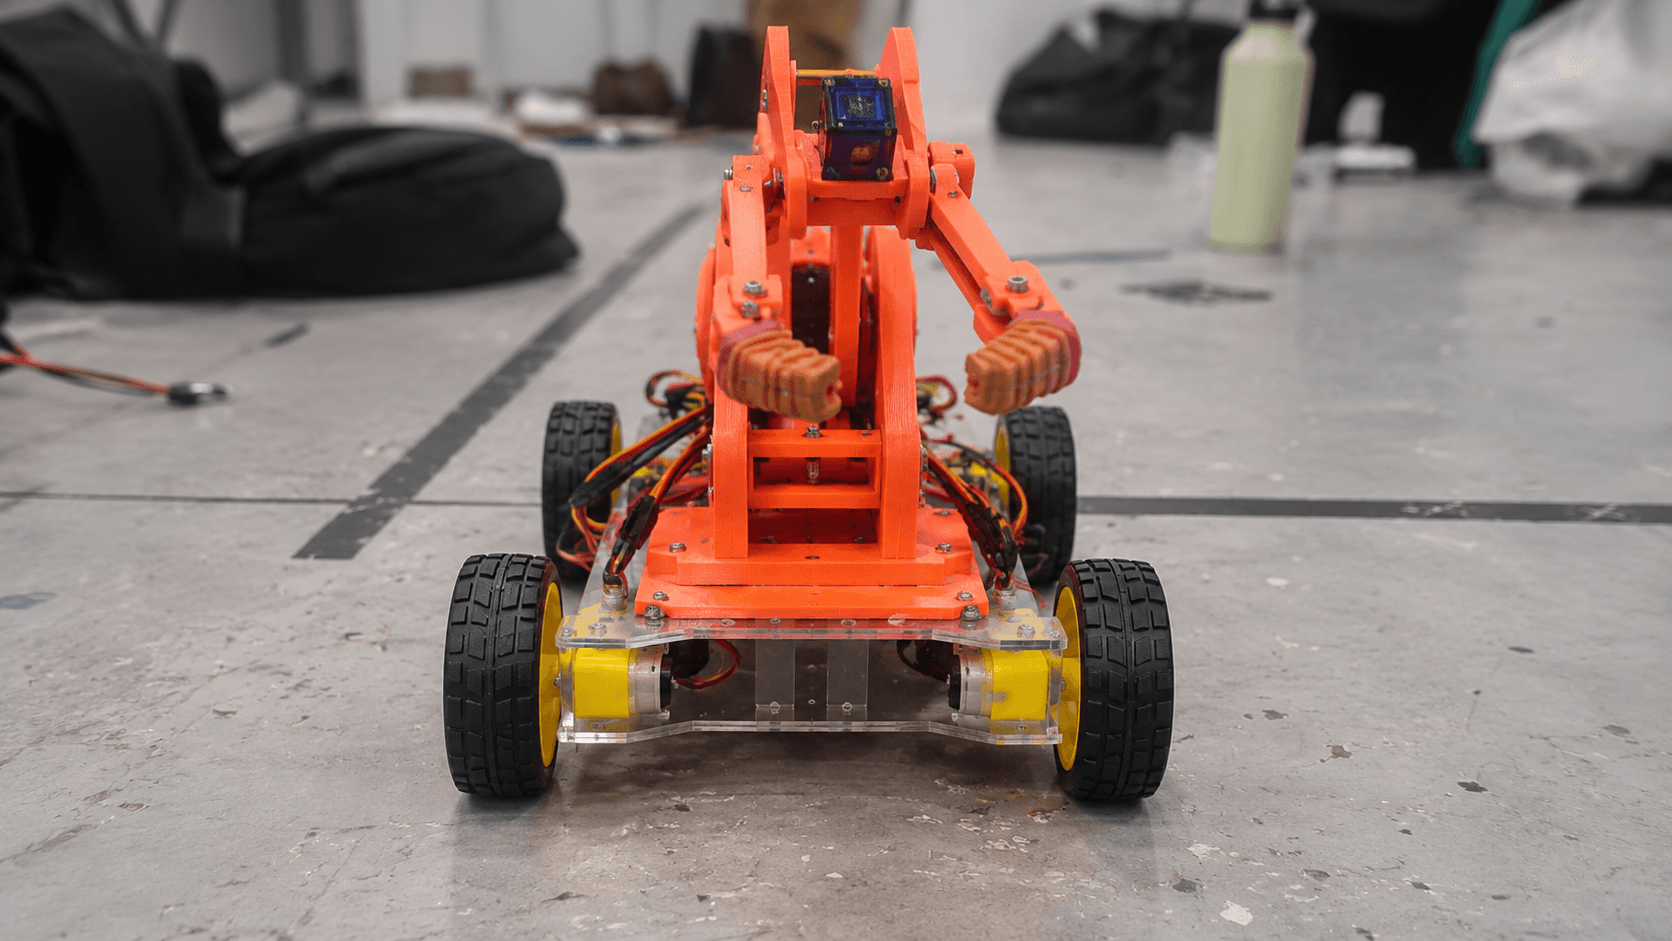
PERSPECTIVE // RIGHTEXPAND
03RIGHT SIDE VIEW
INSPECT

RIGHT PROFILE & SERVO MOUNT

REAR CHASSIS & ELECTRONICS
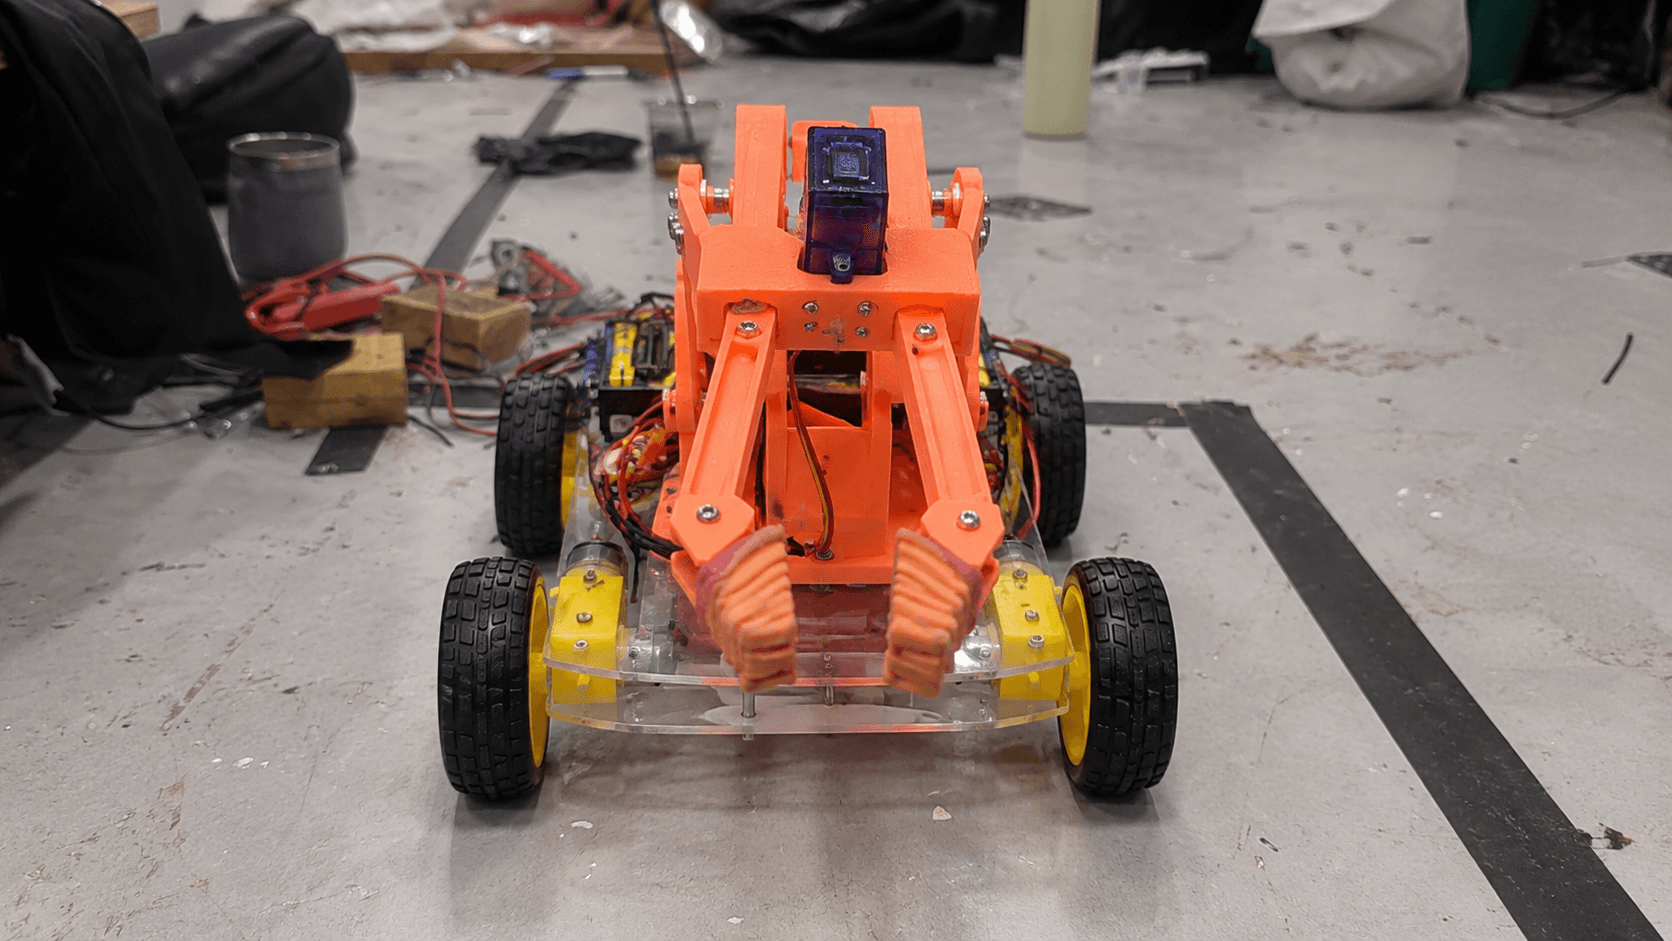
PERSPECTIVE // REAREXPAND
04REAR VIEW
INSPECT

REAR CHASSIS & ELECTRONICS

DUAL-ARM GRIPPER MECHANISM
PERSPECTIVE // MACROEXPAND
05DETAIL VIEW
INSPECT

DUAL-ARM GRIPPER MECHANISM

04 / ELECTRONICS & HARDWARE

THE INTELLIGENCE
BEHIND THE MOTION.

STM32F401 // DUAL BUCK // 4WD // BLUETOOTH
32-BIT ARM // 84 MHzINSPECT
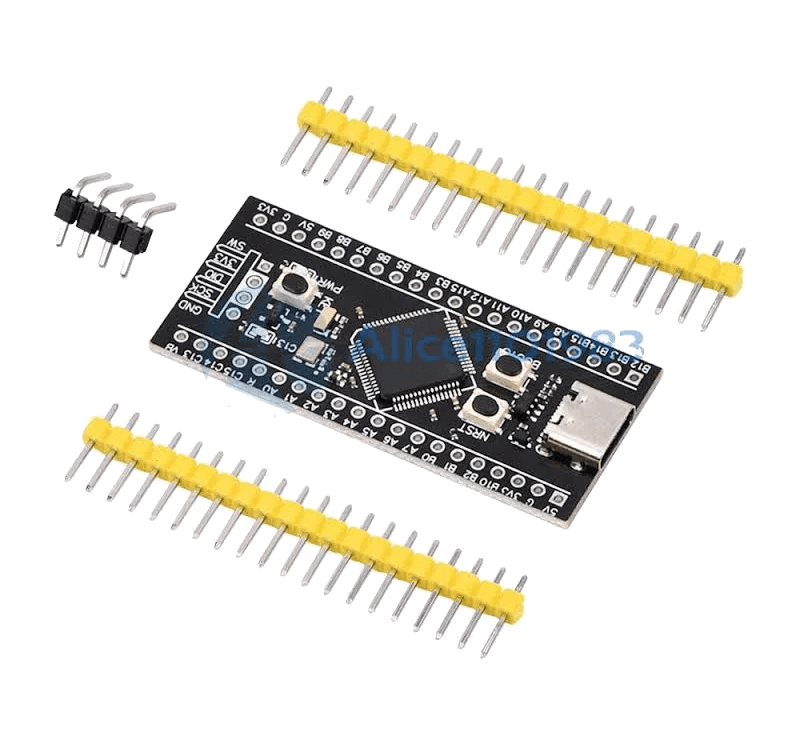
STM32F401RCT6 "Black Pill" ARM Cortex-M4
Main Controller

STM32F401RCT6 "Black Pill" ARM Cortex-M4

84 MHz / 64KB RAM / 256KB FlashDETAIL
DUAL H-BRIDGE // 12VINSPECT
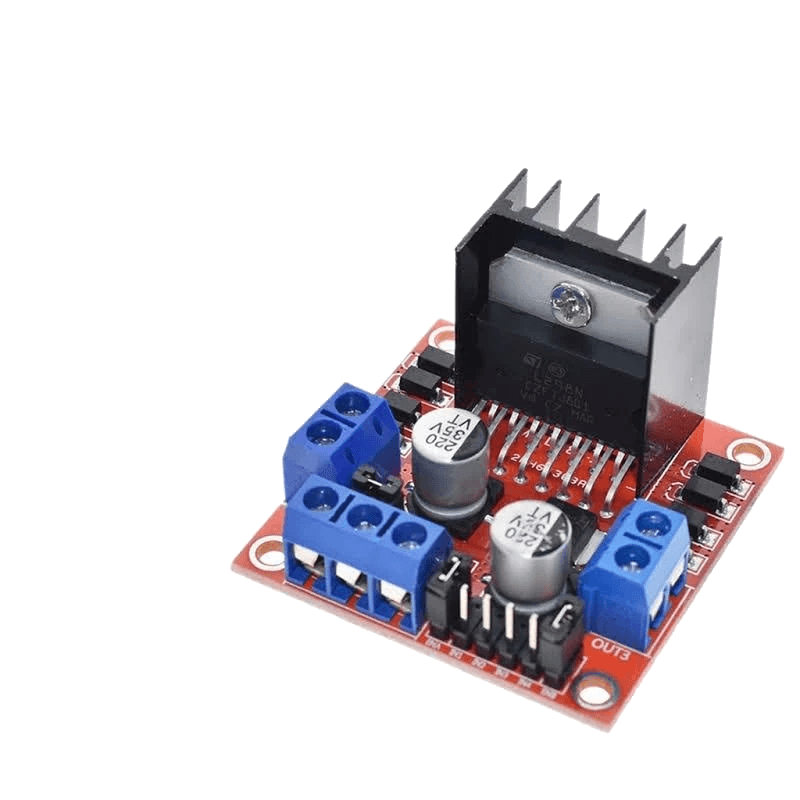
L298N Dual H-Bridge + 4x Motor DC 12V
Motor Driver & 4WD

L298N Dual H-Bridge + 4x Motor DC 12V

Dual Channel / 2A Peak / 12V High-TorqueDETAIL
METAL GEAR // 3-DOFINSPECT
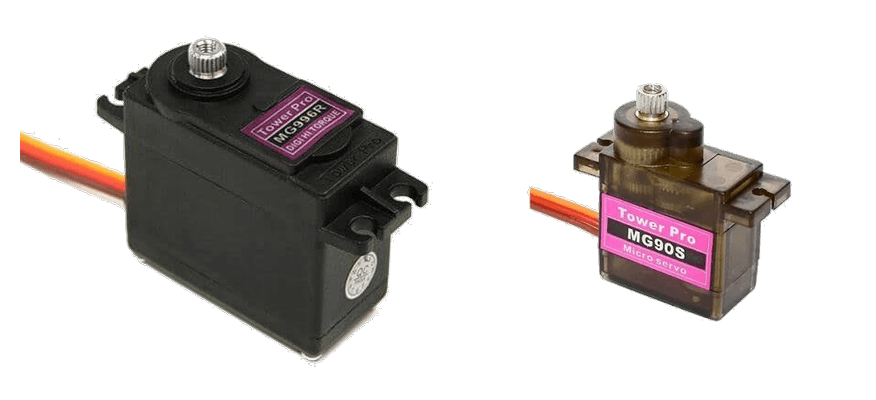
1x MG996R (Bahu) + 2x MG90S (Siku & Capit)
Articulated Arm Servos

1x MG996R (Bahu) + 2x MG90S (Siku & Capit)

MG996R (11 kg·cm) + 2x MG90S (2.2 kg·cm)DETAIL
POWER // 12V TO 5V & 6VINSPECT
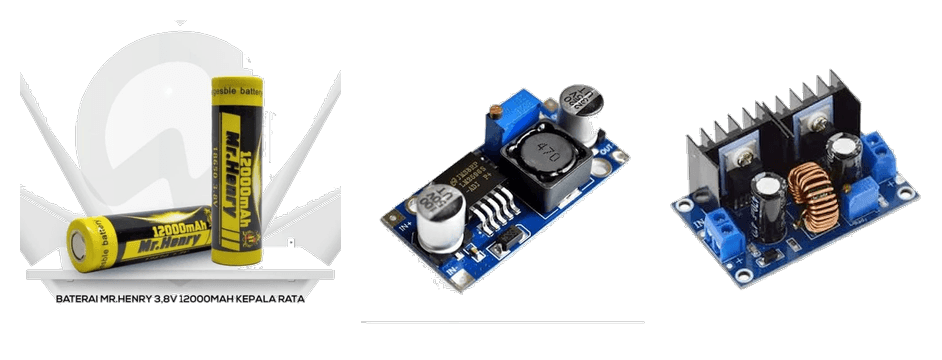
Dual Buck Converter (LM2596 5V + XL4015 6V) & LiPo 3S
Power Distribution

Dual Buck Converter (LM2596 5V + XL4015 6V) & LiPo 3S

LM2596 (5.0V Logic) + XL4015 (6.0V Servo)DETAIL
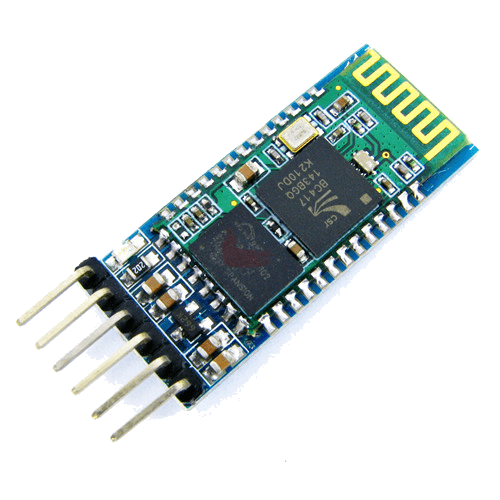
COMM // WIRELESS UARTINSPECT
Bluetooth HC-05 / HC-06 UART SPP (38400 bps)
Telemetri & Komunikasi

Bluetooth HC-05 / HC-06 UART SPP (38400 bps)

UART SPP 38400 bps / 2.4 GHz BandDETAIL
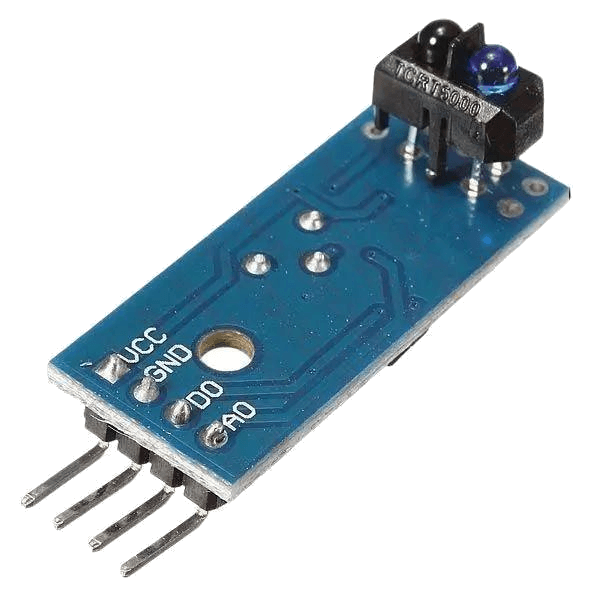
SENSORS // IR REFLECTIVEINSPECT
2x Modul Infrared Line Follower
Sensor Autonomous

2x Modul Infrared Line Follower

Dual Sensor / Digital Output / Low LatencyDETAIL
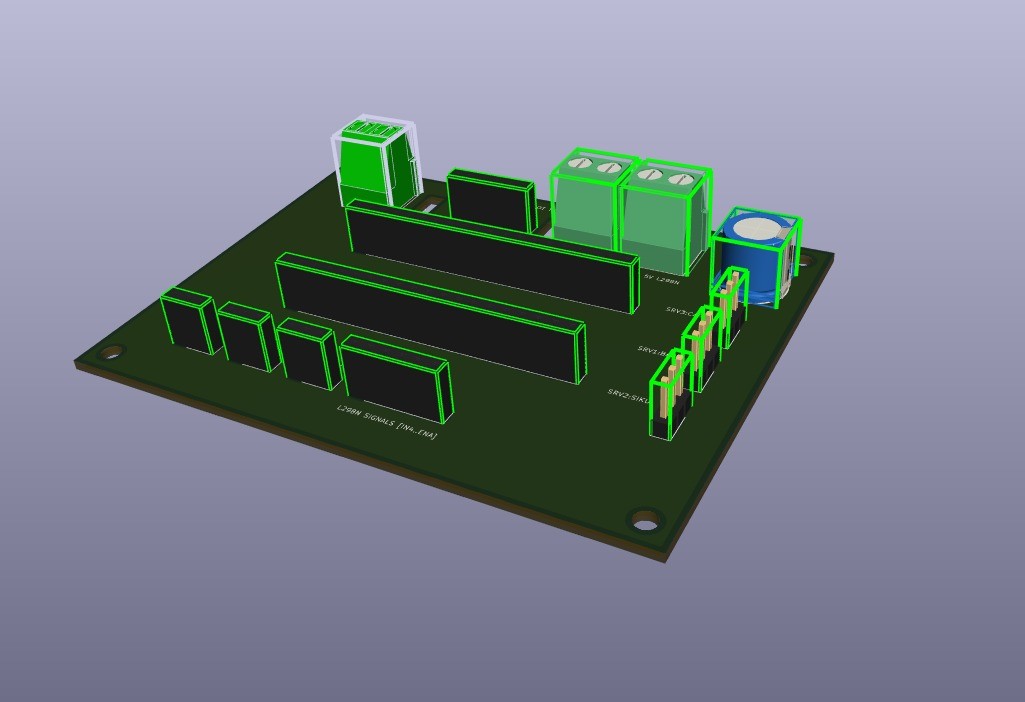
PHYSICAL HARDWAREFABRICATED PCB // ASSEMBLED TOP
1 / 5
FABRICATED PCB // ASSEMBLED TOP

Physical fabricated control board assembled and populated by team Ripaldo Jr. Features integrated terminal headers, power isolation, and control breakout.
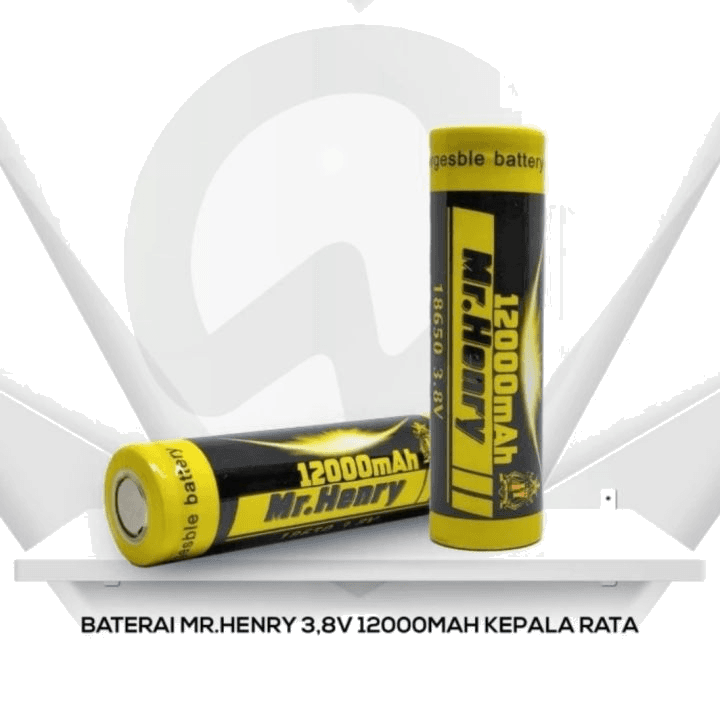
DISTRIBUSI DAYA & REGULASI TEGANGANISOLATED RAILS
Baterai LiPo 3S / Aki 12V DC
12V VCC BUSBaterai LiPo 3S / Aki 12V DC

Driver Motor L298N (Daya Motor 4WD) & Input Step-Down

PCT Push-in Connector Terminal tahan getaran & arus besar
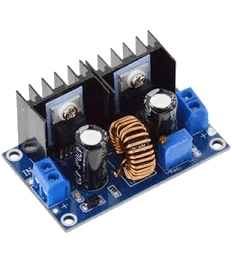
Buck Converter Step-Down XL4015
6.0V SERVO BUSBuck Converter Step-Down XL4015

3x Motor Servo Lengan (1x MG996R Bahu + 2x MG90S Siku/Capit)

Regulator arus tinggi 5A terisolasi agar servo tidak memicu brownout STM32
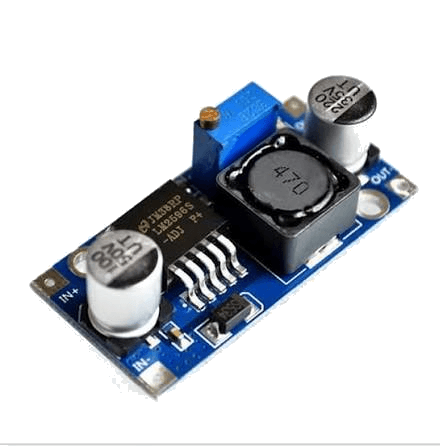
Buck Converter Step-Down LM2596
5.0V LOGIC BUSBuck Converter Step-Down LM2596

STM32F401 'Black Pill', Bluetooth HC-05/06, dan 2x Sensor Garis IR

Suplai tegangan bersih bebas ripple dari noise induktif motor DC

GND
COMMON GROUNDUnified PCT Ground Bus

STM32 GND, L298N GND, Servo GND, Sensor GND, Baterai GND

Titik referensi nol potensial bersama untuk integritas sinyal PWM & UART

PCT TERMINAL BUS // ISOLATED NOISE PROTECTION
TABEL PIN MAPPING STM32F401RCT6 BLACK PILLKonfigurasi hardware timer, GPIO, dan interupsi komunikasi UART
TOTAL 14 PINS ASSIGNED
Komponen / ModulPin KomponenPin STM32Periferal / TimerTipe SinyalFungsi & Keterangan Teknis
Driver L298N ENAENAPA0TIM2_CH1PWM OutputSinyal PWM Kecepatan Motor Kiri (250 Hz Smooth Torque)
Driver L298N ENBENBPA1TIM2_CH2PWM OutputSinyal PWM Kecepatan Motor Kanan (250 Hz Smooth Torque)
Driver L298N IN1IN1PA2GPIO_OutputDigital OutLogika Arah Putar Motor Kiri (Maju / Mundur / Rem)
Driver L298N IN2IN2PA3GPIO_OutputDigital OutLogika Arah Putar Motor Kiri (Maju / Mundur / Rem)
Driver L298N IN3IN3PB0GPIO_OutputDigital OutLogika Arah Putar Motor Kanan (Maju / Mundur / Rem)
Driver L298N IN4IN4PB1GPIO_OutputDigital OutLogika Arah Putar Motor Kanan (Maju / Mundur / Rem)
Servo Gripper (MG90S)Signal (PWM)PA6TIM3_CH1PWM ServoPWM 50 Hz Capit (Buka: 20°, Tutup: 42°, Micro-Step 2µs + Auto-Off)
Servo Shoulder (MG996R)Signal (PWM)PA7TIM3_CH2PWM ServoPWM 50 Hz Sendi Bahu Utama (Range: 10° - 160°, Init: 110°)
Servo Elbow (MG90S)Signal (PWM)PB8TIM4_CH3PWM ServoPWM 50 Hz Sendi Siku Lengan (Range: 20° - 165°, Init: 105°)
Bluetooth HC-05 / HC-06RXDPA9USART1_TXUART TXJalur Kirim Data Telemetri dari STM32 ke Bluetooth (38400 bps)
Bluetooth HC-05 / HC-06TXDPA10USART1_RXUART RXJalur Terima Perintah Karakter dari Bluetooth ke STM32 (Interrupt)
Sensor Line Follower KiriOUT KiriPB12GPIO_InputDigital InInput Digital Sensor Garis Sisi Kiri (Deteksi Koridor & Kotak)
Sensor Line Follower KananOUT KananPB14GPIO_InputDigital InInput Digital Sensor Garis Sisi Kanan (Deteksi Koridor & Kotak)
Status LEDBuilt-in LEDPC13GPIO_OutputDigital OutLED Built-in Indikator Status Operasional & Heartbeat
05 / MANIPULATOR KINEMATICS

FORWARD KINEMATICS
& SERVO SIMULATION.

TRIGONOMETRI 3-DOF // PWM TIM3 & TIM4 REAL-TIME

3-DOF ARM KINEMATICS & SERVO PWM INSPECTOR

Simulasi gerak sudut sendi & kalkulasi pulsa timer hardware STM32 (TIM3_CH1, TIM3_CH2, TIM4_CH3)

GRIPPER: OPEN
SHOULDER (MG996R)END-EFFECTOR (-55mm, 232mm)
COORDINATES: X=-55mm | Y=232mmTOTAL ARM REACH: 200mm
POSE PRESETS
SENDIR BAHU (SHOULDER)PA7 // TIM3_CH2 // MG996R
110°1833 µs
MIN: 10°INIT: 110°MAX: 160°
SENDI SIKU (ELBOW)PB8 // TIM4_CH3 // MG90S
105°1672 µs
MIN: 20°INIT: 105°MAX: 165°
CAPIT (GRIPPER)PA6 // TIM3_CH1 // MG90S (2µs Step)
20° (OPEN)500 µs
BUKA: 20°AUTO-DETACH: 42°
06 / DEVELOPMENT PROCESS

FROM DESIGN
TO REALITY.

6 REKAYASA TAHAPAN // 100% TERVERIFIKASI
01
PHASE 01 // ANALYSISMILESTONE 01

CONCEPT & REQUIREMENTS SPECIFICATION

4WD Chassis + 3-DOF Arm + HC-05 UART
02
PHASE 02 // CAD & STRUCTUREMILESTONE 02

MECHANICAL DESIGN & 4WD CHASSIS PROTOTYPING

Akrilik 4.0mm CNC + 4x Motor 12V Gearbox
03
PHASE 03 // ELECTRICALMILESTONE 03

POWER DISTRIBUTION & ELECTRONICS INTEGRATION

Dual Buck LM2596 & XL4015 + PCT Bus
04
PHASE 04 // FIRMWAREMILESTONE 04

STM32F401 FIRMWARE & TIM PWM GENERATION

TIM2 (250Hz) + TIM3/4 (50Hz) + USART1
05
PHASE 05 // INTEGRATIONMILESTONE 05

SYSTEM INTEGRATION & WIRING HARNESS

Driver L298N 12V + HC-05 Shield
06
PHASE 06 // VALIDATIONMILESTONE 06

DYNAMIC TESTING & FIELD CALIBRATION

Auto-Detach PWM 42° + Zero-Radius Turn
07 / SYSTEM SPECIFICATIONS

ENGINEERING
DATASHEET.

BILL OF MATERIALS // TIM2, TIM3, TIM4 // USART1
MECHANICAL & ACTUATIONMEC-01
Platform Sasis4WD (Four-Wheel Drive) Differential Pivot Turn
Material RangkaAkrilik Presisi Bening + Rangka Struktural Oranye
Motor Sasis4x Motor DC 12V Gearbox (Cross-Polarity Wiring)
Sendi Bahu (Shoulder)1x Servo MG996R High-Torque Metal Gear (Range 10°-160°)
Sendi Siku (Elbow)1x Servo MG90S Metal Gear (Range 20°-165°)
Mekanisme Capit (Gripper)1x Servo MG90S (Micro-Stepping 2 µs + Auto-Detach PWM)
SYSTEM RJ7 // STM32 VERIFIED
ELECTRICAL & POWER DISTRIBUTIONELE-02
Mikrokontroler UtamaSTM32F401RCT6 "Black Pill" ARM Cortex-M4 (32-bit)
Driver Motor SasisL298N Dual H-Bridge (Sinyal PWM 250 Hz Smooth Torque)
Regulator Logika (5.0V)Step-Down LM2596 (Suplai STM32, Bluetooth HC-05, Sensor IR)
Regulator Servo (6.0V)Step-Down XL4015 High-Current (Suplai 3x Motor Servo Lengan)
Distribusi Jalur KabelPCT (Push-in Connector Terminal): Tahan Arus & Getaran
Sumber Catu DayaBaterai LiPo 3S / Aki 12V DC
SYSTEM RJ7 // STM32 VERIFIED
SOFTWARE, TIMERS & SENSORSSFW-03
Hardware TimersTIM2 (Motor PWM 250 Hz), TIM3 & TIM4 (Servo PWM 50 Hz)
Modul KomunikasiBluetooth Classic HC-05 / HC-06 (USART1 38400 bps)
Sensor Otonom2x Modul IR Line Follower (PB12 Kiri, PB14 Kanan)
Navigasi & KontrolAutonomous Corridor Following + Android Teleoperation
Proteksi CapitAuto-Detach PWM pasca jepit untuk cegah panas berlebih
Status IndikatorPC13 Onboard LED Built-in Heartbeat Status
SYSTEM RJ7 // STM32 VERIFIED

STM32F401 COMMAND & PWM TELEMETRY SIMULATOR

Simulasi perintah USART1 (PA9/PA10) Bluetooth HC-05 & Hardware Timers STM32

BAUDRATE: 38400 BPS // TIM2 250HZ ACTIVE

BLUETOOTH TELEOPERATION COMMANDS

STM32 USART1 SERIAL MONITOR (38400 BAUD)TIM2: 250Hz | TIM3/4: 50Hz

[STM32_BOOT] STM32F401RCT6 Black Pill online. TIM2, TIM3, TIM4 initialized.

[UART1_READY] Bluetooth HC-05 connected at 38400 bps. State: STANDBY.

[POWER_SYS] LM2596 (5.0V) & XL4015 (6.0V) verified. Ready for command.

BT RX: PA10 (INTERRUPT) | TX: PA9IR SENSORS: PB12(L)=0, PB14(R)=0
08 / THE ENGINEERING TEAM

TEAM RIPALDO JR.

6 MAHASISWA ITS // MULTIDISIPLIN TEKNIK
Ahmad Syahreza Nouval Siregar
AnFDIV-01
Administration & Finance

Ahmad Syahreza Nouval Siregar

Project Administration, Resource Budgeting & Financial Planning
CP: +62 853-6605-0293
~Ahmad Syahreza
Farrel Aryasatya Raharjo
CnBDIV-02
Creative & Branding

Farrel Aryasatya Raharjo

Visual Identity, Media Production, Editorial Design & Brand Communication
Dhanishara Zaschya Putri Syamsudin
SnEDIV-03
Sponsor & External

Dhanishara Zaschya Putri Syamsudin

Strategic Partnerships, External Relations, Stakeholder Outreach & Sponsorships
Sponsor: +62 822-6032-0812
~naraa
Afra Fadhma Dinata
ELECTRICALDIV-04
Electrical Engineering

Afra Fadhma Dinata

Circuit Architecture, Dual Buck Regulators (5V/6V), PCT Bus & Power Distribution
Mi'raj Fahri Abdillah
MECHANICALDIV-05
Mechanical Engineering

Mi'raj Fahri Abdillah

4WD Chassis Fabrication, Dual-Arm Gripper Linkages & Kinematics Modeling
Muhammad Haqqi Nazili
PROGRAMMERDIV-06
Embedded Programming

Muhammad Haqqi Nazili

STM32F401 ARM Cortex-M4 Firmware, Hardware Timers PWM & Autonomous State Machine
PROJECT CONCLUSION // RJ7 SYSTEM

BUILT TO MOVE.DESIGNED TO SOLVE.

STM32F401 ARM CORTEX-M44WD DIFFERENTIAL CHASSIS3-AXIS MANIPULATOR ARM
TEAM RIPALDO JR // 2026